Le bras qui travaille à côté de vous
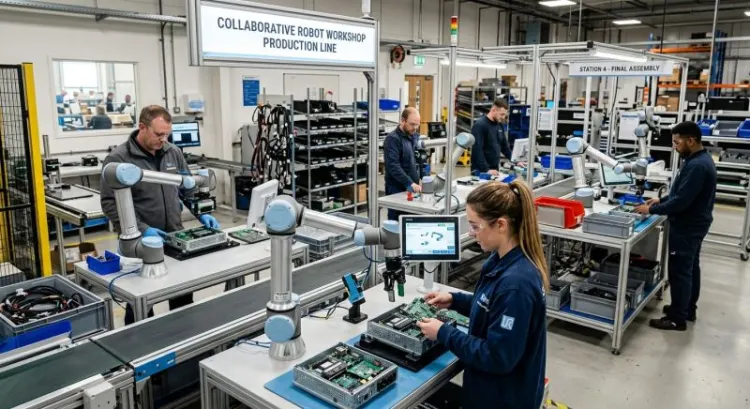
Il y a un moment assez révélateur dans la vie d'un atelier qui vient d'installer un cobot. Les trois premiers jours, l'opérateur du poste d'ébavurage garde un œil sur le bras articulé. Il recule quand la machine amorce sa course. Il surveille. Puis, sans qu'on sache exactement quand, ça change. Au bout de trois semaines, il pose sa gamelle de café sur le socle, tend la pièce, récupère, repart. Le bras est devenu un collègue un peu limité mais fiable.
C'est ça, la robotique collaborative. Pas une révolution technologique, plutôt une cohabitation qui s'installe. Et pourtant, dès qu'on prononce le mot « automatiser un atelier » en réunion, deux camps se forment immédiatement : ceux qui voient déjà les postes disparaître, et ceux qui promettent des gains de productivité à deux chiffres dès le premier trimestre. Les deux se trompent, souvent pour de mauvaises raisons.
Parce que la vraie question du dirigeant de PME industrielle, celle qu'il pose vraiment quand la porte du bureau est fermée, ce n'est pas « faut-il automatiser ». C'est : comment le faire sans casser une équipe qui tient la boutique depuis quinze ans, sans immobiliser 200 000 euros sur un projet incertain, et sans dépendre d'un intégrateur à chaque fois qu'il faut changer une pince ?
Ce texte apporte des éléments de réponse. Les critères d'arbitrage entre cobot et robot industriel, la méthode pour choisir les tâches à automatiser en priorité, le cadre normatif ISO/TS 15066 qu'on ne peut plus ignorer, les fourchettes budgétaires réelles, et surtout les erreurs de déploiement qui expliquent pourquoi une cellule sur trois finit sous bâche au fond de l'atelier.
Cobot ou robot industriel : une différence qui n'est pas qu'une question de barrière
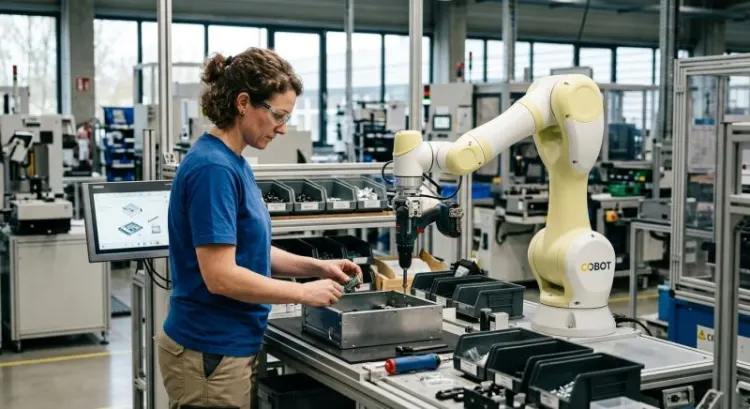
Le tableau comparatif habituel oppose les deux familles sur des critères techniques. Vitesse, précision, charge utile. C'est utile, mais ça passe à côté de l'essentiel : la différence entre un cobot et un robot industriel est d'abord organisationnelle. L'un vit dans une cellule fermée que personne n'ouvre pendant la production. L'autre partage l'espace, le temps et parfois la pièce avec un humain.
Ce que dit vraiment la norme : la sécurité par la puissance limitée
Voilà le point que 90 % des contenus sur le sujet ratent complètement. « Cobot » n'est pas une catégorie de machine. C'est un mode d'usage.
Un bras dit collaboratif équipé d'un préhenseur tranchant et lancé à pleine vitesse n'a plus rien de collaboratif : c'est l'application qui est collaborative, pas le robot. La norme ISO/TS 15066 décrit quatre modes de collaboration, et il faut les connaître avant de signer quoi que ce soit.
L'arrêt de sécurité contrôlé : le robot se fige dès qu'un opérateur entre dans la zone, puis reprend automatiquement quand elle est libérée. Le guidage manuel : l'opérateur saisit le bras et le déplace à la main, typiquement pour une aide à la manutention. Le contrôle de vitesse et de distance, où la machine ralentit progressivement à mesure que l'humain approche, avec des scrutateurs laser ou une vision 3D pour mesurer l'écart. Et enfin la limitation de puissance et de force, le mode auquel tout le monde pense quand on dit « cobot » : le bras est conçu pour qu'un contact éventuel reste sous les seuils de douleur définis par la norme, zone du corps par zone du corps.
Cette distinction n'est pas académique. Elle détermine qui est responsable, quelle analyse de risque il faut mener, et combien coûte réellement la mise en conformité de la cellule.
Charge utile, cadence, précision : les trois murs du cobot
Autant le dire franchement, ça évitera des déceptions. Le cobot a des limites dures, et les vendeurs les évoquent rarement en début de rendez-vous.
La charge utile, d'abord. La plupart des modèles du marché plafonnent entre 3 et 25 kg, effecteur compris. Et ce « effecteur compris » fait mal : une pince pneumatique bien costaude pèse déjà deux kilos. Un cobot 10 kg qui doit manipuler des pièces de 9 kg, ça ne fonctionne pas.
La cadence ensuite. En mode collaboratif à puissance limitée, les vitesses sont bridées. Un robot industriel classique va deux à quatre fois plus vite sur le même mouvement. Si votre temps de cycle est le nerf de la guerre, si vous êtes sur de la grande série avec un takt time serré, le cobot n'est pas le bon outil. Point.
La répétabilité, enfin. Les cobots ont beaucoup progressé, mais un robot industriel de précision reste devant sur les applications exigeantes en positionnement. Pour de l'assemblage micrométrique, la question ne se pose même pas.
Dire tout ça, ce n'est pas descendre la technologie. C'est simplement reconnaître qu'un outil bien choisi vaut mieux qu'un outil à la mode.
Le vrai critère de décision : la variabilité de la production
Alors comment trancher ? La règle tient en une phrase : c'est la variabilité de votre production qui décide, pas la taille de votre entreprise.
Grande série, référence stable pendant des mois, cadence élevée, produit mature ? Robot industriel en cellule fermée. L'investissement se rentabilise sur le volume, et la barrière physique règle la question de la sécurité une bonne fois pour toutes.
Petites et moyennes séries, changements de référence plusieurs fois par semaine, besoin de redéployer le même bras sur trois postes différents selon la charge du planning ? Cobot, sans hésiter. Sa vraie valeur n'est pas dans sa vitesse, elle est dans sa mobilité et dans la rapidité avec laquelle on le reprogramme.
| Critère | Opérateur seul | Cobot | Robot industriel |
|---|---|---|---|
| Cadence | Variable, baisse en fin de poste | Modérée, régulière | Élevée et constante |
| Flexibilité | Maximale | Bonne, reprogrammation rapide | Faible, reprogrammation lourde |
| Investissement initial | Coût salarial | Modéré | Élevé |
| Délai de mise en œuvre | Immédiat | Quelques jours à quelques semaines | Plusieurs mois |
| Surface au sol | Poste standard | Poste standard, pas de barrière | Cellule fermée, emprise importante |
Pourquoi les ateliers s'équipent : la réalité derrière le discours sur l'emploi
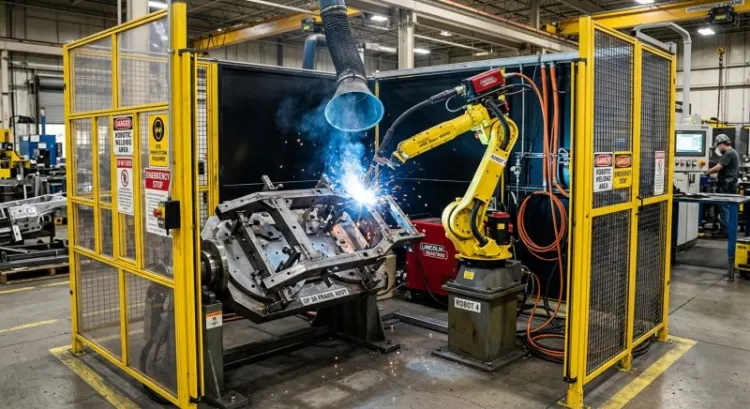
C'est ici que le débat public déraille le plus souvent. On parle de robots qui remplacent des ouvriers alors que, sur le terrain, la scène ressemble rarement à ça.
Le poste vacant plutôt que le poste supprimé
Dans l'industrie française, les métiers de la production figurent parmi les plus tendus en recrutement depuis plusieurs années. Soudeurs, usineurs, opérateurs régleurs, caristes, chaudronniers : les offres restent ouvertes des mois. Certains dirigeants ont fini par renoncer à publier des annonces pour certains postes.
Regardons la densité de robots industriels. La France reste nettement derrière l'Allemagne, l'Italie, le Japon ou la Corée du Sud en nombre de robots pour 10 000 salariés du secteur manufacturier, selon les relevés annuels de la Fédération internationale de robotique. Sur la même période, ces pays n'ont pas connu d'effondrement de l'emploi industriel. Le lien mécanique « plus de robots, moins d'emplois » ne tient pas à l'échelle d'un pays.
À l'échelle d'un atelier non plus, d'ailleurs. Le cobot n'arrive pas pour remplacer un opérateur. Il arrive parce que le poste est vacant depuis huit mois et que la production souffre. Ce n'est pas la même histoire.
Les tâches que personne ne veut faire
Il y a une autre raison, plus discrète, et franchement plus solide pour emporter l'adhésion en interne.
Palettisation en fin de ligne. Chargement et déchargement de machine-outil. Vissage répétitif. Ponçage. Contrôle dimensionnel unitaire. Tenue de pièce sous presse. Ces postes ont un point commun : ils usent.
Les troubles musculo-squelettiques restent la première cause de maladie professionnelle reconnue en France. Un opérateur qui répète le même geste six cents fois par jour, qui porte des charges à hauteur d'épaule, qui travaille dans les poussières ou les projections, ce n'est pas une abstraction de tableau Excel. C'est une épaule qui lâche à 52 ans.
Vous voulez faire passer un projet de robotique collaborative auprès d'une équipe méfiante ? Ne commencez pas par la productivité. Commencez par le poste que tout le monde essaie d'éviter au planning. Vous verrez la différence dans l'ambiance de la réunion.
L'effet ciseaux : le cobot déplace la valeur du geste vers le pilotage
Ce qui se transforme, ce n'est pas le nombre de postes. C'est leur contenu.
L'opérateur qui tenait la pièce devient superviseur de cellule. Il alimente, il surveille plusieurs machines au lieu d'une, il contrôle la qualité, il reprend la trajectoire quand la référence change. Sur le papier, c'est une montée en compétence. Dans les faits, c'est une montée en compétence si et seulement si on la pilote.
Parce que les compétences demandées ensuite sont réelles et nouvelles : apprentissage par démonstration, retouche de points de trajectoire, lecture d'un code d'erreur, diagnostic de premier niveau, gestion des reprises après arrêt de sécurité. Rien d'insurmontable. Mais rien d'automatique non plus.
Les ateliers qui échouent sur ce point sont ceux qui ont considéré la formation comme une ligne budgétaire à raboter en fin de projet. Mauvais calcul, et on va y revenir.
Quelles tâches automatiser en priorité : la méthode de sélection
Passons au concret. Comment choisit-on le premier poste ?
La grille des 4 D, revue pour l'atelier français
Le principe anglo-saxon des 4 D reste un bon point de départ : Dull, Dirty, Dangerous, Dear. Répétitif, sale, dangereux, coûteux. Sauf qu'énoncé comme ça, c'est un slogan. Il faut y accrocher des seuils.
Répétitif : le même geste revient-il plus de deux cents fois par poste ? Le temps de cycle est-il inférieur à deux minutes ? Si oui, le poste est candidat.
Sale ou pénible : y a-t-il exposition aux poussières, aux projections, aux fluides de coupe ? Port de charge répété ? Posture contrainte ?
Dangereux : zone de presse, outils tranchants, températures élevées, pièces lourdes en mouvement.
Coûteux : c'est le critère le moins bien exploité. Regardez le taux de rebut du poste en début de journée, puis en fin de poste. L'écart, c'est la fatigue. Et cet écart a un prix que personne ne calcule.
Cartographier avant d'acheter : l'audit de poste en cinq questions
Avant tout devis, faites le tour de l'atelier avec cette liste. Elle prend une demi-journée et elle évite des mois d'errance.
- Le geste est-il stable dans le temps, ou change-t-il à chaque nouvelle série ?
- La pièce est-elle présentée de façon répétable, en position et en orientation ? Si elle arrive en vrac dans un bac, le projet change de nature et de budget.
- Quel est le temps de cycle réel, pauses, aléas et micro-arrêts inclus ? Pas le temps théorique de la gamme.
- Que fait l'opérateur pendant le cycle machine ? S'il attend, il y a un gisement immédiat.
- Combien coûte une non-qualité sur ce poste ? Rebut matière, retouche, litige client ?
Cette dernière question surprend souvent. Sur certaines pièces à forte valeur ajoutée, un seul rebut évité par semaine finance une bonne partie de la cellule sur l'année.
Les applications à retour rapide en PME
Quelques familles d'applications reviennent systématiquement chez les industriels qui réussissent leur premier projet.
La palettisation en fin de ligne reste la star. Investissement contenu, mise en route de quelques jours, gain immédiat sur la pénibilité et les TMS. C'est souvent le meilleur premier projet, parce qu'il est visible, mesurable et peu risqué.
Le machine tending, c'est-à-dire le chargement et le déchargement de machines à commande numérique, arrive juste derrière. Le cobot alimente le tour ou le centre d'usinage pendant que l'opérateur fait autre chose, ce qui permet de tenir des séries en horaires décalés sans présence humaine continue.
Le collage et la dépose de cordon profitent d'un avantage propre au robot : la régularité parfaite du débit et de la vitesse d'avance. Un cordon de colle humain est toujours un peu irrégulier, celui du bras ne l'est jamais.
Le vissage d'assemblage, où le couple est contrôlé et tracé, avec un gain qualité qui va bien au-delà du temps gagné.
Et le contrôle par vision, en ligne, qui détecte des défauts qu'un œil fatigué laisse passer en fin de poste.
Le piège de la préhension : l'effecteur coûte souvent plus cher que le bras
Voilà l'erreur budgétaire classique. On compare des prix de bras robotisés pendant trois semaines, puis on découvre que la pince spécifique, le système de vide, le changeur d'outil rapide et la caméra représentent la moitié de l'enveloppe.
Le bras est un produit de catalogue, standardisé, dont le prix est connu. L'effecteur, lui, est presque toujours spécifique à votre pièce. Une pièce souple, poreuse, huileuse, chaude ou fragile complique tout. C'est là que se joue la faisabilité technique, et c'est là que les projets dérapent en coût.
Conseil de terrain : faites tester la préhension sur vos vraies pièces, dans leur vrai état de surface, avant de signer. Pas sur un échantillon nettoyé apporté au salon.
Sécurité, conformité et responsabilité : ce qui engage l'entreprise
Cette partie est moins agréable à lire, mais elle protège juridiquement. Beaucoup de PME découvrent leurs obligations après l'installation, ce qui est le plus mauvais moment.
L'analyse de risque n'est pas optionnelle
Trois textes structurent le sujet, et ils s'empilent plutôt qu'ils ne se remplacent.
L'ISO 12100 pose la méthode générale d'appréciation et de réduction du risque sur les machines. L'ISO 10218, dans ses parties 1 et 2, traite des robots industriels et de leur intégration. L'ISO/TS 15066 vient compléter le dispositif avec les spécifications propres aux applications collaboratives, notamment les seuils biomécaniques de force et de pression par zone du corps.
Le point à retenir, et il est lourd de conséquences : dès que l'exploitant modifie l'outillage, la trajectoire ou l'environnement de la cellule, il devient responsable de l'application collaborative. Vous changez la pince pour une nouvelle référence ? L'analyse de risque doit être reprise. Vous déplacez le cobot d'un poste à l'autre ? Idem. Le certificat du fabricant du bras ne couvre pas votre application.
Marquage CE de la cellule : qui signe quoi
Le cas est fréquent et rarement anticipé. Un bras robotisé vendu seul relève généralement de la quasi-machine, accompagnée d'une déclaration d'incorporation. Dès que vous l'assemblez avec un préhenseur, un convoyeur et une table pour former un ensemble fonctionnel, vous constituez une machine au sens réglementaire.
Et celui qui met cet ensemble sur le marché, ou qui le met en service pour son propre usage, en devient le fabricant. Avec tout ce que ça implique : dossier technique, analyse de risque documentée, notice, déclaration de conformité, apposition du marquage CE.
Beaucoup de PME assemblent leur cellule en interne, avec les moyens du bord et beaucoup de bonne volonté, sans réaliser qu'elles endossent ce rôle. En cas d'accident, la question sera posée.
À noter également : le règlement machines (UE) 2023/1230 remplace l'ancienne directive et devient applicable en janvier 2027. Il intègre explicitement les problématiques de logiciels de sécurité, d'intelligence artificielle et de systèmes évolutifs. Les projets lancés aujourd'hui ont tout intérêt à anticiper ce cadre.
Mesures d'effort et validation sur site
Dernier point technique, souvent oublié dans les devis. Une application collaborative à puissance et force limitées doit faire l'objet d'une campagne de mesure réelle, sur site, avec un capteur d'effort spécifique.
On mesure la force et la pression exercées lors d'un contact potentiel, en distinguant contact transitoire et contact maintenu, et on compare aux seuils admissibles pour chaque zone du corps exposée : main, avant-bras, torse, visage. Un contact au niveau du crâne n'a pas le même seuil qu'un contact sur la cuisse.
Cette validation doit être refaite après chaque modification significative. Ce n'est pas une formalité administrative, c'est ce qui distingue une cellule réellement sûre d'une cellule supposée sûre.
Combien ça coûte, combien ça rapporte : parlons chiffres
Décomposer le budget réel d'une cellule collaborative
Les fourchettes varient trop selon les applications pour donner des montants figés, mais la répartition, elle, est assez stable d'un projet à l'autre.
Comptez grossièrement : 40 à 50 % pour le bras et son contrôleur, 20 à 30 % pour l'effecteur et la vision, 10 à 15 % pour le socle, la mobilité et les aménagements de poste, 10 à 20 % pour l'intégration, l'analyse de risque et la formation. La maintenance annuelle et les pièces d'usure viennent ensuite, en fonctionnement.
La leçon est simple : si votre budget prévisionnel ne contient que la ligne « robot », il est faux d'un facteur deux.
Le calcul de retour sur investissement qui tient devant un expert-comptable
Le calcul paresseux consiste à diviser le prix de la cellule par le coût horaire de l'opérateur remplacé. Il est faux, et il se retourne toujours contre le porteur du projet en comité de direction.
Un calcul défendable intègre plusieurs postes.
- Le gain de TRS sur la machine alimentée, souvent le poste le plus significatif et le plus ignoré.
- La réduction du taux de rebut, en particulier sur les fins de poste et les équipes de nuit.
- Les heures supplémentaires évitées sur les périodes de pointe.
- Le coût d'intérim réellement dépensé sur l'année écoulée pour ce poste, frais d'agence inclus.
- L'absentéisme et les arrêts liés aux TMS sur le poste concerné.
- Et le plus difficile à chiffrer mais souvent le plus gros : la capacité à accepter une commande que l'on refusait faute de bras disponible.
Cette dernière ligne mérite qu'on s'y attarde. Combien de commandes avez-vous déclinées l'an dernier parce que le carnet était plein et l'atelier saturé ? Ce chiffre-là, personne ne le note nulle part. Il devrait pourtant figurer en tête du dossier.
Financement et dispositifs d'accompagnement
Plusieurs leviers existent, mais leur disponibilité change vite, alors vérifiez systématiquement leur état à la date de votre projet plutôt que de vous fier à un article, celui-ci compris.
Les régions proposent des aides à la modernisation industrielle, souvent conditionnées à un diagnostic préalable réalisé par un prestataire référencé. Les dispositifs nationaux de soutien à l'industrie évoluent au fil des lois de finances. Le financement locatif, enfin, reste une option pertinente en PME : il lisse la charge, préserve la trésorerie, et permet de tester avant d'engager le bilan.
Un conseil pratique : le diagnostic préalable, souvent cofinancé, a une valeur qui dépasse largement l'aide obtenue. Il force à formaliser le besoin.
Réussir le déploiement : ce qui se joue avec l'équipe, pas avec la machine
Et on arrive au cœur du sujet. Parce que la technologie fonctionne. Elle est mature, fiable, documentée. Ce qui échoue, c'est presque toujours l'humain autour.
Associer les opérateurs dès l'audit, pas à la mise en service
Le savoir-faire du poste est dans les mains de celui qui le tient. Pas dans la gamme, pas dans le dossier de fabrication, pas dans la tête du responsable méthodes.
L'opérateur sait que cette référence-là accroche toujours dans le bac, qu'il faut incliner la pièce de quelques degrés pour qu'elle se présente correctement, que la troisième position du montage a du jeu depuis l'année dernière. Ces détails-là, aucun intégrateur ne les découvrira lors d'une visite de deux heures. Ils se paieront en semaines de mise au point.
Concrètement : organisez l'atelier de cadrage sur le poste, debout, machine en marche, avec la personne qui y travaille. Filmez le cycle complet, plusieurs fois, à des moments différents de la journée. Demandez ce qui l'agace dans son poste. Vous obtiendrez plus d'informations exploitables en une heure qu'en trois réunions en salle.
Le syndrome de la machine sous bâche
Faites le tour des ateliers qui se sont équipés il y a quelques années. Vous trouverez, ici ou là, un bras immobile dans un coin, débranché, parfois recouvert d'une housse.
Le scénario est presque toujours le même. La cellule a été installée par un intégrateur, programmée pour une référence, elle a bien tourné trois mois. Puis la série a changé. Personne en interne ne savait reprogrammer. Il aurait fallu rappeler le prestataire, attendre une intervention, payer une journée. On a repris le poste à la main « en attendant ». Et le provisoire a duré.
D'où une règle qui vaut tous les indicateurs du monde : un projet cobot réussi se mesure au nombre de reprogrammations réalisées par l'atelier lui-même. Si la réponse est zéro au bout de six mois, le projet a échoué, quels que soient les gains affichés au départ.
Former qui, à quoi, en combien de temps
Trois niveaux suffisent, et il faut les distinguer clairement.
Le niveau utilisateur concerne tous ceux qui approchent la cellule : démarrage, arrêt, reprise après déclenchement d'un arrêt de sécurité, consignes de la zone. Une demi-journée suffit largement.
Le niveau opérateur avancé vise ceux qui font tourner la cellule au quotidien : apprentissage de trajectoire par démonstration, chargement d'un programme existant, ajustement de points, gestion des changements de référence. Comptez deux à trois jours, plus une période d'accompagnement sur les premières séries réelles.
Le niveau référent cellule demande davantage : sécurité, diagnostic, création de programmes, évolution de l'application, dialogue technique avec l'intégrateur. Une semaine de formation, et surtout du temps dédié dans le planning. Un référent qui n'a pas d'heures allouées n'est pas un référent, c'est une ligne dans un organigramme.
Prévoyez systématiquement deux référents. Les congés, les arrêts et les départs existent aussi dans l'industrie.
Le pilote qui ne coûte rien : un poste, une mesure, puis on étend
Le déploiement en big bang, trois cellules d'un coup sur trois lignes différentes, est le plus sûr moyen de rater les trois. L'équipe technique est saturée, personne n'a le temps de consolider, et le premier incident contamine la perception de l'ensemble.
La séquence qui fonctionne tient sur environ six mois. Deux mois pour l'audit, le choix du poste, la validation de la préhension sur pièces réelles et la définition des indicateurs avant travaux. Deux mois pour l'installation, l'analyse de risque, la mise au point et la formation. Deux mois d'exploitation réelle avec mesure honnête des résultats, y compris ce qui n'a pas marché.
Ensuite seulement, on étend. Avec une équipe qui a appris, des chiffres qui tiennent, et un argumentaire interne solide.
Les trois erreurs qui tuent un projet cobot
Première erreur : choisir le poste le plus compliqué pour prouver quelque chose. Le vrac non ordonné, la pièce souple, la référence qui change toutes les semaines. On veut démontrer la puissance de l'outil, on démontre son échec. Commencez par un cas simple et gagnable.
Deuxième erreur : annoncer le projet à l'équipe une fois le bon de commande signé. Le message perçu n'est jamais celui qu'on croit. Il devient : « ils ont décidé sans nous, la suite arrive ». La méfiance qui s'installe à ce moment-là ne se rattrape pas.
Troisième erreur : traiter la formation comme une variable d'ajustement budgétaire. C'est précisément la ligne qu'on rabote quand le devis dépasse. C'est aussi celle qui détermine si la cellule tournera encore dans deux ans.
Vers l'atelier hybride : où va la robotique collaborative
Programmation par démonstration et interfaces sans code
C'est le vrai basculement en cours, et il est plus important que les progrès matériels. La reprogrammation quitte le bureau des méthodes pour descendre au pied de la machine.
Sur les générations récentes, on saisit le bras, on lui montre le mouvement, on valide les points, on ajuste sur une tablette. Un opérateur formé deux jours modifie une trajectoire en vingt minutes. Il y a dix ans, ça demandait un automaticien et une intervention planifiée.
Ce détail change tout à l'économie du projet. Il transforme une cellule figée en outil réellement flexible.
Vision, IA embarquée et préhension adaptative
Là, il faut rester mesuré. Les démonstrations sont impressionnantes, la réalité industrielle l'est un peu moins.
Ce qui fonctionne aujourd'hui en production : la localisation de pièces sur convoyeur, le contrôle qualité par vision avec apprentissage sur défauts connus, la reprise de pièces en vrac partiellement ordonné. Ce qui reste délicat : le vrac total dans un bac profond, les pièces très souples, les surfaces réfléchissantes qui perturbent la vision.
Les préhenseurs adaptatifs, à doigts articulés ou à effet de vide reconfigurable, progressent vite. Ils élargissent le champ des pièces manipulables sans changement d'outil, ce qui est précisément ce dont a besoin un atelier multi-références.
AMR et cobots mobiles : la cellule qui se déplace
Monter un bras collaboratif sur un robot mobile autonome, c'est répondre à un besoin très concret en PME : un cobot qui ne sert que quatre heures par semaine sur un poste est mal amorti.
La cellule mobile se rend là où le besoin est, se cale sur un montage repéré, exécute sa série, puis repart. Sur le papier, c'est élégant. En pratique, l'analyse de risque devient sensiblement plus lourde, puisque la zone de travail change et que les scrutateurs doivent gérer la navigation en même temps que la collaboration. La technologie existe, la maîtrise organisationnelle demande davantage de maturité.
En résumé : la machine se choisit, l'adhésion se construit
L'atelier qui réussit son automatisation n'est pas celui qui achète le meilleur bras du marché. C'est celui qui a gardé ses opérateurs dans la boucle de décision, du premier audit jusqu'à la troisième reprogrammation.
Trois leviers, dans cet ordre. Bien choisir la tâche, en s'appuyant sur des critères mesurables plutôt que sur l'enthousiasme d'une démonstration en salon. Cadrer la sécurité sérieusement, en sachant que la responsabilité de l'application collaborative revient à l'exploitant dès la première modification. Embarquer l'équipe dès le départ, en misant sur la formation plutôt que sur la promesse d'un gain immédiat.
La robotique collaborative n'est pas une révolution. C'est un outil, remarquablement adapté aux petites et moyennes séries, franchement limité ailleurs, et dont le rendement dépend beaucoup plus des personnes qui l'utilisent que de ses caractéristiques techniques.
Reste la première étape, celle qui coûte le moins et rapporte le plus : regarder ses propres postes avec les bonnes questions. Un diagnostic d'atelier, mené sur le terrain avec les équipes, permet d'identifier les gisements réels et d'écarter les fausses bonnes idées avant qu'elles ne coûtent cher. C'est souvent là que commencent les projets qui aboutissent.